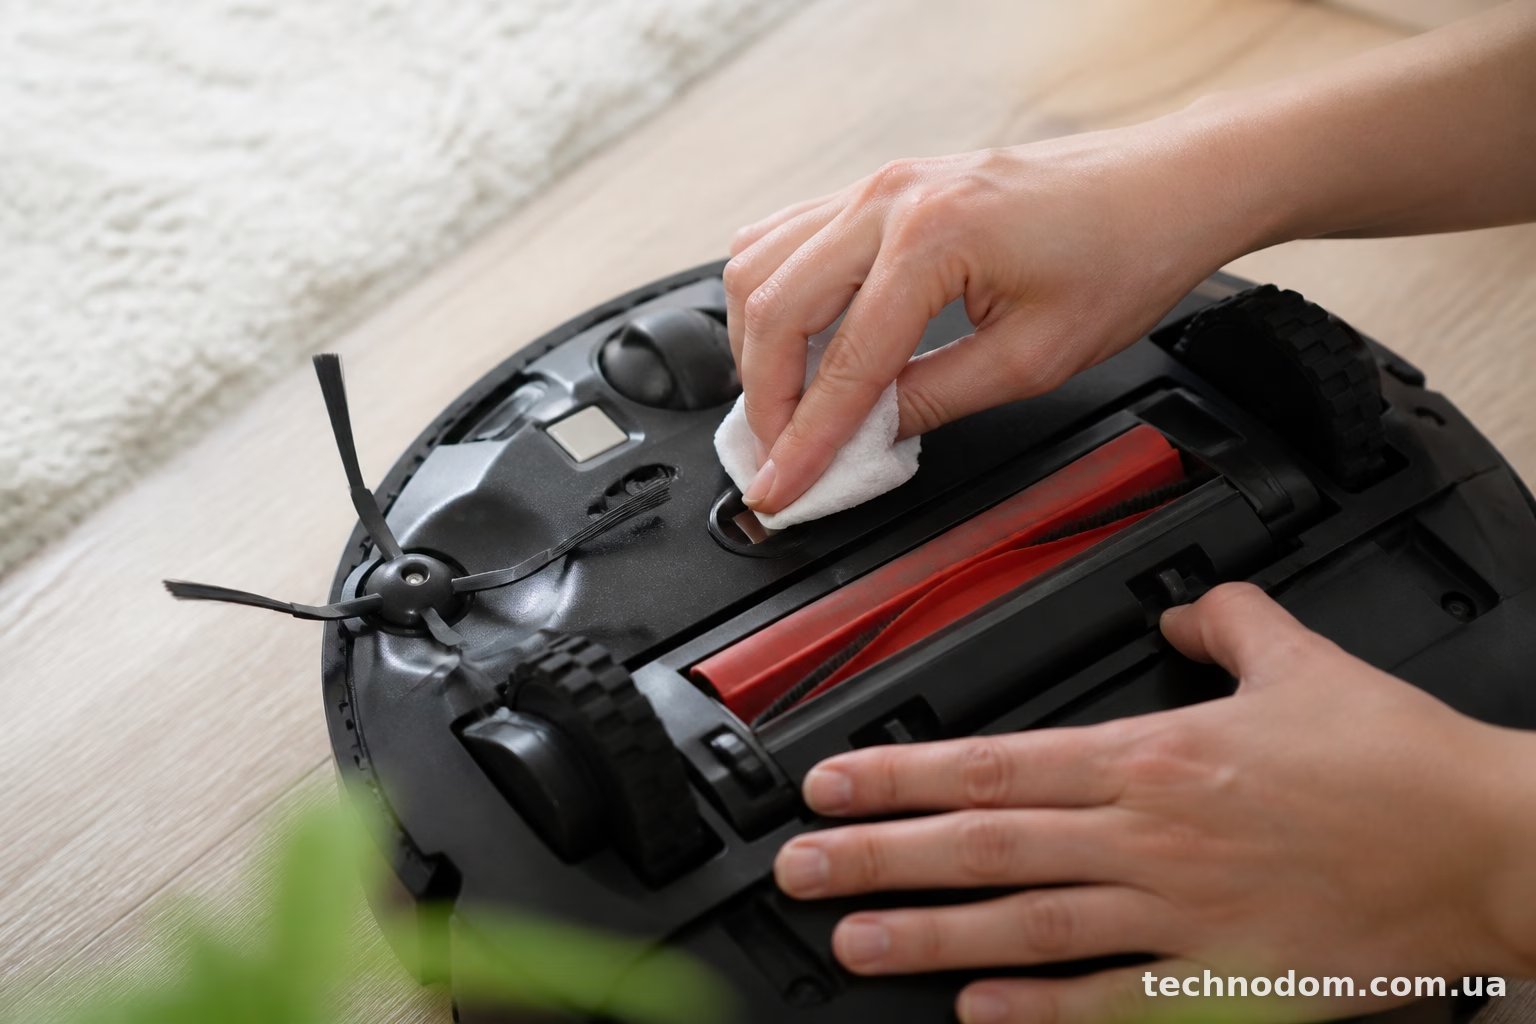
Робот раптом почав зупинятись посеред кімнати, кружляти на місці або пищати про помилку датчика — у 90% випадків причина банальна: пил, шерсть тварин або волосся забили один із сенсорів. Roborock Q7 Max напханий датчиками зверху донизу, і кожен з них потребує періодичного протирання. Розберемо, де вони знаходяться і як їх чистити, щоб не пошкодити.
Які датчики має Q7 Max і чому вони бруднішають
У цієї моделі немає камери для навігації — вона працює на лазерній вежі LDS, тому плутати з роботами на камерах не варто, підхід до чищення трохи інший.
Основні сенсори, які варто перевіряти регулярно:
- датчики перепаду висоти (cliff sensors) — 4-5 штук на нижній панелі, по краях корпусу;
- лазерна вежа LDS зверху — там є прозоре скельце, крізь яке лазер сканує кімнату;
- бампер із датчиком зіткнення — передня частина корпусу, яка «прогинається» при ударі;
- зарядні контакти — металеві пластинки знизу біля коліщат;
- датчик стіни (wall sensor) збоку корпусу — маленький отвір, часто його взагалі забувають.
Пил осідає на все це господарство природним шляхом, а якщо вдома є кіт чи собака — шерсть намотується на щітки й забиває отвори датчиків буквально за тиждень. У квартирах із килимовим покриттям процес іде ще швидше, дрібний ворс літає в повітрі і осідає на будь-якій поверхні.
Що знадобиться перед чищенням
Нічого складного шукати не треба, все є в кожному домі:
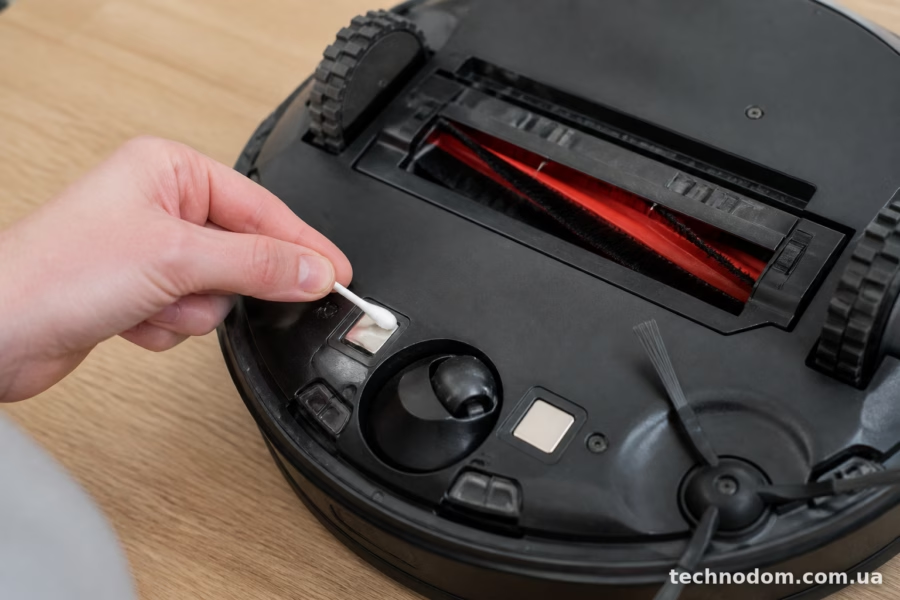
- суха мікрофіброва серветка або бавовняна ганчірка без ворсу;
- ватні палички;
- невелика щіточка з м’якою щетиною (підійде та, що йде в комплекті з роботом);
- за бажанням — балончик стисненого повітря для комп’ютерної техніки.
Спиртові розчини для датчиків використовувати не варто, особливо для лінзи LDS — можна залишити розводи або пошкодити покриття лінзи. Максимум — злегка змочена водою серветка, і то тільки для корпусу, не для самих сенсорів.
Крок 1. Вимкнути робот і перевернути
Перш ніж лізти в нутрощі пилососа, вимикайте живлення повністю — кнопка на корпусі, довге натискання. Далі перевертайте робот догори колесами на рівній поверхні, застеливши стіл рушником, щоб не подряпати кришку.
Крок 2. Чищення датчиків перепаду висоти
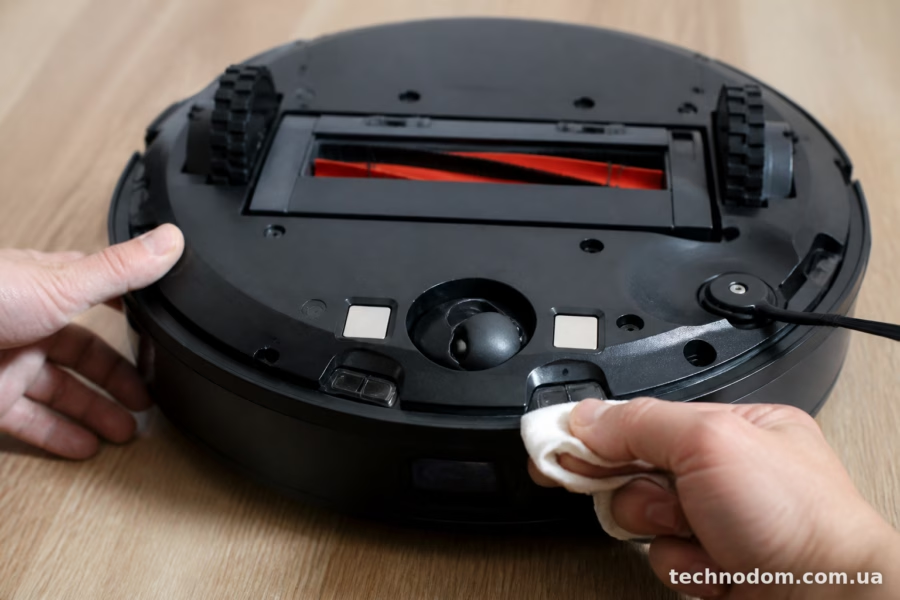
Це найважливіший пункт, бо саме через забруднення cliff sensors робот найчастіше видає помилку і відмовляється рухатись біля сходів чи порогів — він просто «думає», що там прірва, навіть коли її немає.
Знайдіть на нижній панелі маленькі чорні кружечки чи прямокутники — зазвичай їх 4, рідше 5, розташовані по периметру спереду і по боках. Візьміть суху мікрофібру, злегка притисніть і протріть кожен датчик круговими рухами. Якщо всередині заглиблення забилось пилом щільно, використайте суху ватну паличку — акуратно, без натиску, щоб не подряпати лінзу датчика.
Якщо є балончик зі стисненим повітрям — коротким струменем здуйте пил із самого заглиблення, це часто ефективніше за ватну паличку, особливо коли бруд забився глибоко.
Крок 3. Чищення лазерної вежі LDS
Зверху на корпусі стоїть кругла вежа — це і є навігаційний модуль. Всередині або збоку у неї є прозоре віконце (в залежності від покоління може бути повна прозора кришка або вузька щілина), через яке лазер «бачить» кімнату. Якщо на цьому склі осів пил чи павутина — навігація почне глючити: робот будуватиме дивні маршрути, буде проїжджати одні й ті самі місця по кілька разів або взагалі не зможе побудувати мапу заново.
Протирайте лінзу сухою мікрофіброю легкими рухами, без тиску. Якщо бруд не сходить сухою тканиною — трошки видихніть на скло (як на окуляри) і одразу протріть насухо. Вологу серветку сюди краще не підносити взагалі, волога під кришкою вежі — це вже інша історія, і не найприємніша.
Крок 4. Датчик зіткнення (бампер)
Передній бампер робота реагує на дотик і відсилає сигнал контролеру, коли робот врізається в меблі чи стіну. Якщо бампер заклинило пилом чи волоссям в шарнірах, датчик або постійно «думає», що стався удар, або навпаки — перестає реагувати, і робот б’ється в меблі на повній швидкості, аж дратує.
Обережно натисніть на бампер пальцем з різних боків — він має легко продавлюватись і повертатись назад. Якщо рух тугий або зі скрипом — розберіться, де саме затиснуло. Часто волосся намотується прямо на вісь кріплення бампера, зверху цього не видно. Витягніть його пінцетом чи голкою, якщо дотягнутися пальцями не виходить.
Крок 5. Зарядні контакти та бокові датчики
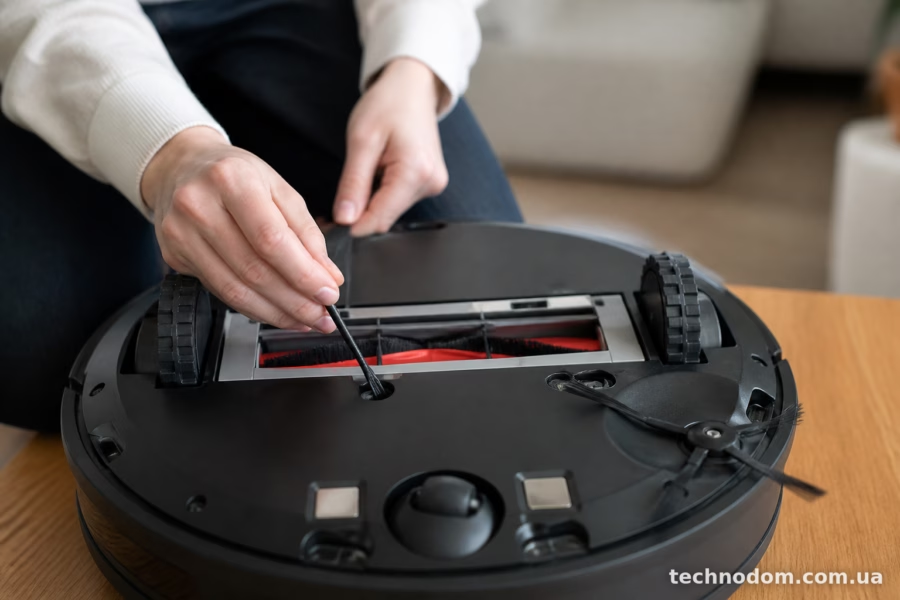
Металеві пластинки внизу біля коліс, якими робот під’єднується до бази — теж датчики, хоч і не в класичному розумінні. Окислення чи пил на них — і робот заряджається погано або взагалі не бачить базу з першого разу. Протирайте сухою тканиною до блиску, за потреби — злегка вологою, потім насухо витерти обов’язково.
Бічний датчик стіни — маленький круглий отвір збоку корпусу, зазвичай праворуч. Через нього робот «відчуває» стіну під час руху вздовж плінтуса. Ватна паличка тут ідеально підходить — засуньте трохи в отвір і прокрутіть.
Як часто це робити
Тут все залежить від умов вдома. Якщо є домашні тварини або квартира на першому поверсі з постійним пилом з вулиці — раз на тиждень, це не забирає більше 5 хвилин. У звичайній квартирі без тварин цілком достатньо чистити датчики раз на два-три тижні, паралельно з чищенням основної щітки та бокових щіточок.
Гарний орієнтир — робіть це щоразу, коли витягуєте контейнер для сміття на чистку. Звичка приживається швидко, а робот після цього реально працює стабільніше, без дивних зупинок посеред кімнати.
Що робити, якщо помилка не зникає після чищення
Буває, що протерли все, а робот все одно пише про перепад висоти або помилку датчика. Тут кілька варіантів:
Спробуйте оновити прошивку через додаток Roborock — іноді проблема програмна, а не механічна, особливо після оновлення додатка.
Перевірте, чи немає фізичних пошкоджень лінзи — подряпини чи тріщини на пластику датчика теж дають хибні спрацювання, і тут вже чищення не допоможе, потрібна заміна модуля.
Спробуйте скинути помилку через меню робота або додаток — деколи система просто «зависає» на старому показнику датчика і потребує перезапуску.
Якщо нічого не допомагає і робот стабільно видає одну й ту саму помилку в одному й тому ж місці квартири — можливо, справа не в датчику, а в поверхні підлоги: занадто темний глянцевий ламінат або скляна плитка іноді сприймається cliff-сенсорами як провалля через відбиття світла. Це вже не несправність, а особливість конкретного покриття, і лікується вона хіба переналаштуванням чутливості в налаштуваннях додатка, якщо виробник таку функцію передбачив.
Чищення датчиків — це та рутина, яку легко ігнорувати, поки робот не почне поводитись дивно. А потім виявляється, що причина була в жмуті шерсті розміром з горошину, який заблокував один-єдиний сенсор. П’ять хвилин раз на тиждень — і Q7 Max їздить рівно, будує мапу без збоїв і не бʼється у меблі на кожному колі.